工业机器人打磨工作站虚拟仿真实训实训封面

工业机器人打磨工作站虚拟仿真实训

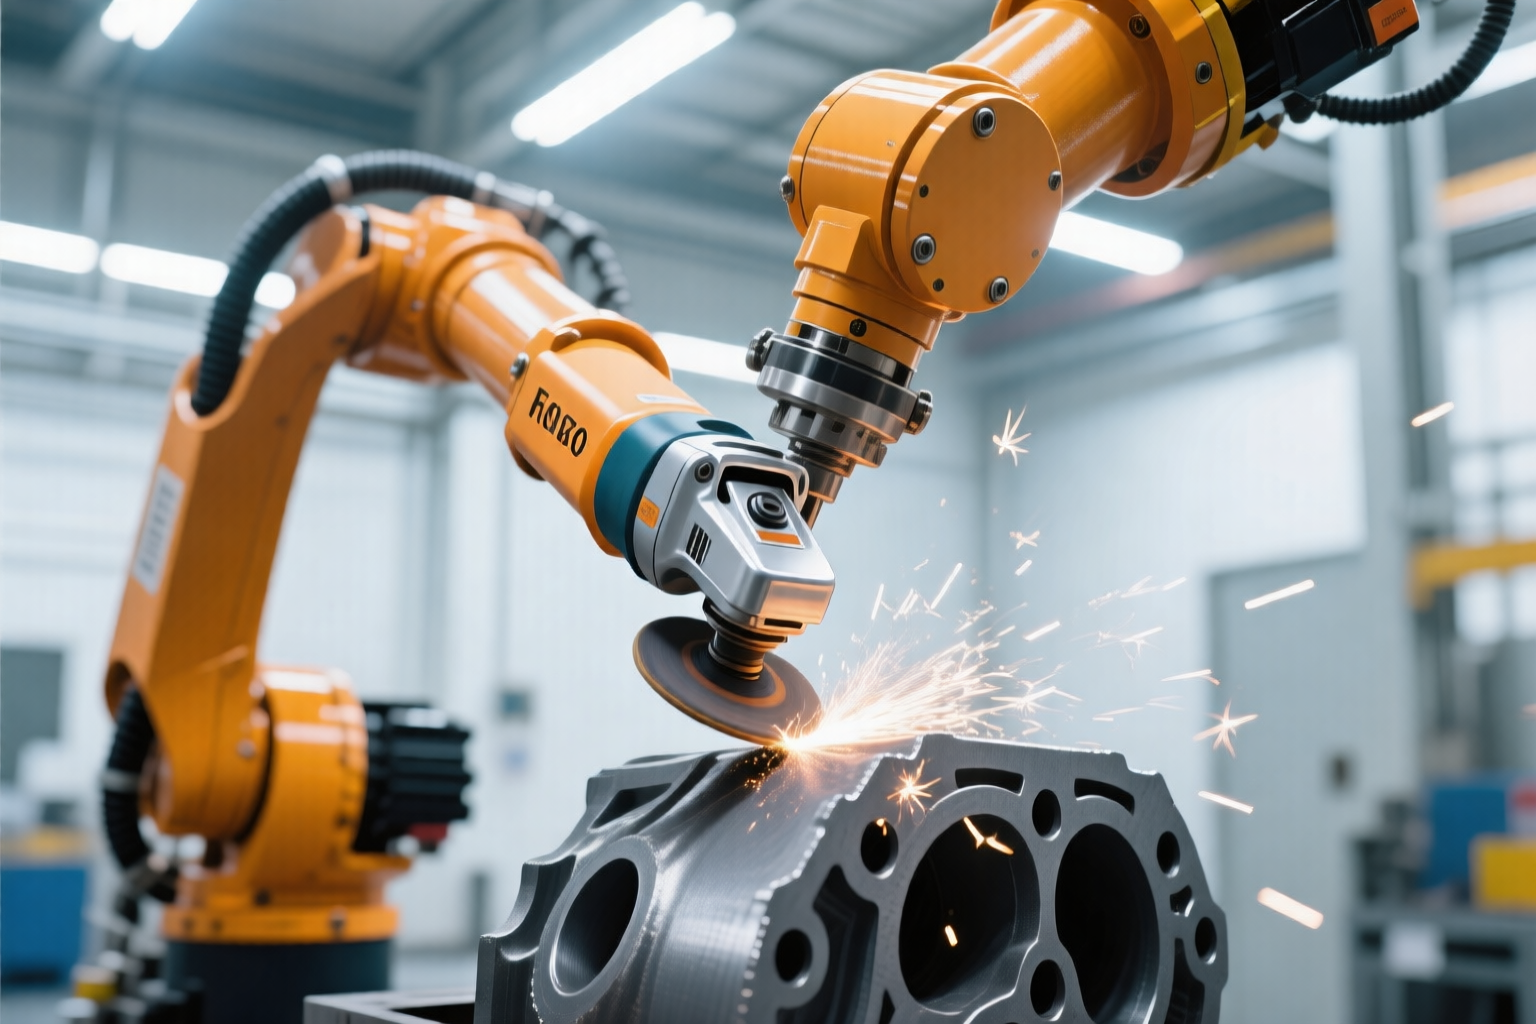
本项目围绕离线编程打磨典型铸铁件表面毛刺与精修表面的全过程,构建了一个高度仿真的打磨工业机器人工作站虚拟环境。学生将从工作站系统认知、工具与工件坐标标定、离线轨迹规划、程序编写与仿真优化,到最终在虚拟工作站中自动运行打磨程序,完成一个典型工业任务的全流程仿真实训。项目旨在培养学生的机器人工作站基础操作、核心工艺参数理解、离线编程能力以及虚拟调试与优化技能,同时提升其在虚拟环境中分析和解决实际打磨工艺问题的能力。
← 返回实训列表

项目概况

本项目围绕离线编程打磨典型铸铁件表面毛刺与精修表面的全过程,构建了一个高度仿真的打磨工业机器人工作站虚拟环境。学生将从工作站系统认知、工具与工件坐标标定、离线轨迹规划、程序编写与仿真优化,到最终在虚拟工作站中自动运行打磨程序,完成一个典型工业任务的全流程仿真实训。项目旨在培养学生的机器人工作站基础操作、核心工艺参数理解、离线编程能力以及虚拟调试与优化技能,同时提升其在虚拟环境中分析和解决实际打磨工艺问题的能力。

项目分类虚仿实训
适用课程工业机器人离线编程与仿真、工业机器人工作站与应用技术
建议学时16 学时
项目任务4
虚仿应用机械装调VR智慧课堂软件
项目状态已发布
最近更新2026/9/20

能力与岗位

知识点
工业机器人本体结构工业机器人典型工艺应用安全互锁设计工业机器人坐标系工业机器人精度指标工业机器人离线编程运动指令工业机器人节拍优化
技能点
示教器操作机器人手动操作与关节运动控制机器人安全检查与开机流程工具坐标系标定工件坐标系标定离线编程与仿真验证轨迹编程机器人程序编写与逻辑控制程序调试工艺参数优化与节拍调整
素养点
安全规范规范操作习惯质量意识数字素养工程责任意识
岗位
工业机器人操作员
01

打磨工作站系统认知与基本操作

2 学时
任务说明
在本任务中,学员将进入虚拟仿真实训环境,全面认知打磨工业机器人工作站的标准构成。主要内容包括:认识虚拟环境中机器人本体、打磨工具(如气动主轴、角磨机)、工件固定台(含典型铸铁件)、安全围栏、控制系统(如机器人控制器、PLC)以及除尘装置等核心组件。学员需练习虚拟环境下的基础操作,如控制虚拟机器人进行关节与直角坐标系下的点动、单轴回零、以及示教器(虚拟面板)的基本界面操作(如模式切换、程序选择)。任务重点是熟悉整个虚拟工作站的布局与各组件在打磨流程中的作用,为后续任务奠定基础。建议操作时注意观察工具与工件的相对位置,避免在练习中发生虚拟碰撞。
能力标签
工业机器人本体结构、工业机器人典型工艺应用、安全互锁设计、示教器操作、机器人手动操作与关节运动控制、机器人安全检查与开机流程、安全规范、规范操作习惯、工业机器人操作员
关联资源
ABB机器人.glb、舞狮子3D.mp4、矩形、text2image_20c5a492-bce0-43c4-a4c8-8d65a3662f7e-iw3.png
02

工具坐标系与工件坐标系的标定

4 学时
任务说明
本任务将指导学员在虚仿应用中完成机器人工具坐标系(TCP)与工件坐标系的标定操作,这是保证打磨轨迹准确性的关键前提。学员将学习标定原理,并在虚拟环境中操作:首先,使用虚拟工具(如尖锥)通过三点法或六点法对打磨工具(如角磨机)的TCP位置与姿态进行标定。随后,针对虚拟工作台上的铸铁件毛坯,定义工件坐标系,通常通过示教三个不共线的点来完成。任务要求学员理解两种坐标系在机器人编程中的意义,并能在虚仿系统中独立、准确地完成标定流程,记录关键参数。操作中需特别注意虚拟标定点的选择应具有代表性,以减小标定误差。
能力标签
工业机器人坐标系、工业机器人精度指标、工具坐标系标定、工件坐标系标定、质量意识、规范操作习惯、工业机器人操作员
关联资源
未关联
03

离线轨迹规划与程序编写

6 学时
任务说明
学员将基于已标定的坐标系,在虚仿应用中为铸铁件表面的毛刺打磨与精修规划完整的机器人运动轨迹。任务内容包括:分析铸铁件的三维模型,识别待打磨区域(如边缘、孔洞周边)。利用虚仿软件的离线编程功能,通过拖拽或示教关键路径点的方式,规划出一条覆盖所有待处理表面的连续、平滑且无奇异点的打磨轨迹。随后,学员需编写机器人程序,在轨迹点间插入必要的运动指令(如直线、圆弧)、打磨工艺指令(如设定主轴转速、进给速度)以及逻辑控制指令(如等待信号)。此阶段旨在培养学员的轨迹规划思维和结构化编程能力。
能力标签
工业机器人离线编程、运动指令、工业机器人典型工艺应用、离线编程与仿真验证、轨迹编程、机器人程序编写与逻辑控制、数字素养、质量意识、工业机器人操作员
关联资源
未关联
04

程序仿真优化与虚拟自动运行

4 学时
任务说明
本任务是项目的综合应用与验证环节。学员首先需要对编写好的打磨程序进行虚拟仿真运行,利用虚仿系统的碰撞检测、速度分析、可达性分析等功能,诊断程序中的潜在问题(如奇异点、与工装干涉、速度突变等),并据此对程序或轨迹进行优化调整。优化后,学员将完整配置虚拟工作站各组件状态(如启动主轴、激活除尘),并启动打磨程序的全自动虚拟运行。学员需观察整个虚拟打磨过程是否流畅、完整,最终铸铁件表面是否达到预期处理效果。此任务综合锻炼学员的程序调试、工艺优化和在虚拟环境中完成完整工作循环的能力。
能力标签
工业机器人离线编程、工业机器人精度指标、工业机器人节拍优化、离线编程与仿真验证、程序调试、工艺参数优化与节拍调整、质量意识、工程责任意识、工业机器人操作员
关联资源
舞狮子3D.mp4、ABB机器人.glb、text2image_20c5a492-bce0-43c4-a4c8-8d65a3662f7e-iw3.png