坐标系辨识与空间微动实训封面

坐标系辨识与空间微动

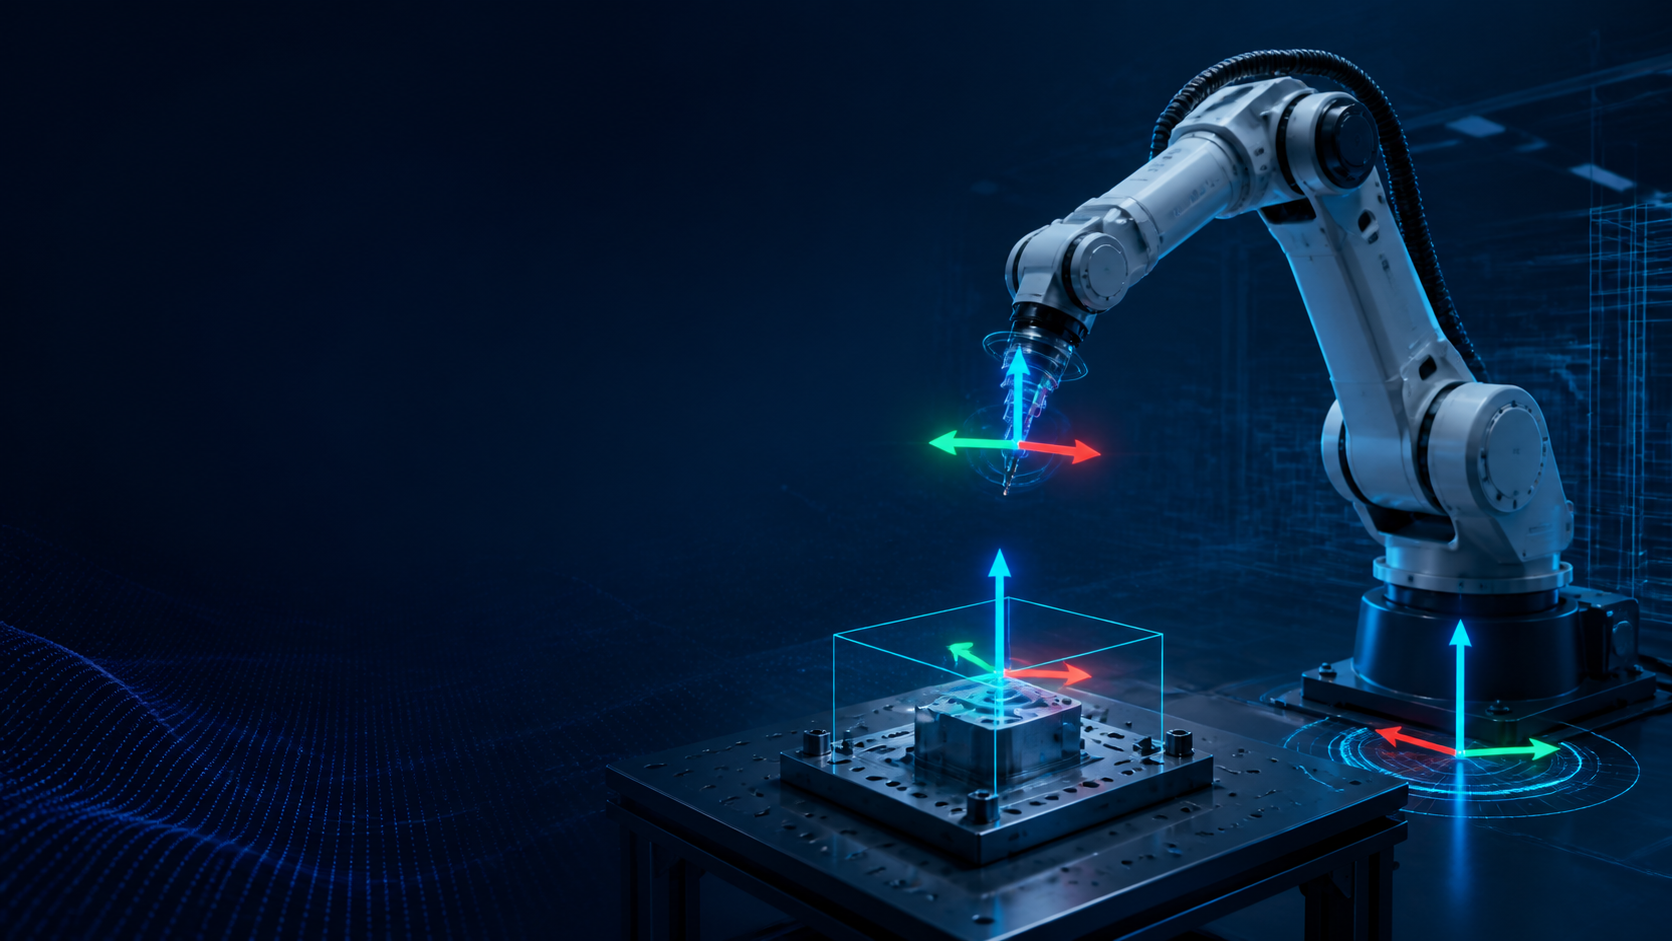
本项目通过可视化坐标与机器人微动场景,帮助学生理解关节运动和直角坐标运动的区别。学生辨识基坐标、工具坐标与工件坐标的方向和参考对象,预测选择不同参考系后工具的运动趋势,再通过受控微动观察验证判断。训练重点是将方向、姿态、位置反馈和操作条件联系起来,分析预期与实际响应的差异,建立后续点位示教、坐标标定和轨迹编程所需的空间理解能力。
← 返回实训列表

项目概况

本项目通过可视化坐标与机器人微动场景,帮助学生理解关节运动和直角坐标运动的区别。学生辨识基坐标、工具坐标与工件坐标的方向和参考对象,预测选择不同参考系后工具的运动趋势,再通过受控微动观察验证判断。训练重点是将方向、姿态、位置反馈和操作条件联系起来,分析预期与实际响应的差异,建立后续点位示教、坐标标定和轨迹编程所需的空间理解能力。

项目分类虚仿实训
适用课程工业机器人基础操作与编程、工业机器人现场编程、工业机器人技术基础
建议学时10 学时
项目任务5
虚仿应用机械装调VR智慧课堂软件
项目状态已发布
最近更新2026/9/20

能力与岗位

知识点
工业机器人坐标系工业机器人本体结构工业机器人运动控制原理工业机器人精度指标
技能点
机器人手动操作与关节运动控制机器人安全检查与开机流程示教器操作机器人示教器参数配置技术文档编制
素养点
安全规范规范操作习惯数字素养质量意识
岗位
工业机器人操作员
01

安全确认与任务导入

2 学时
任务说明
明确坐标辨识训练中的参考对象、观察位置与运动边界,区分机器人关节变化和工具空间位移。检查虚拟场景的起始姿态、当前坐标显示和允许操作条件,说明本次练习需要验证的方向关系。先建立预测,再开展微动观察,避免将视角变化误判为坐标方向变化。
能力标签
工业机器人坐标系、工业机器人本体结构、机器人手动操作与关节运动控制、机器人安全检查与开机流程、安全规范、规范操作习惯、工业机器人操作员
关联资源
未关联
02

关键对象识别

2 学时
任务说明
在模型中辨识基坐标、工具坐标与工件坐标的原点、轴向和附着对象,比较工具姿态变化前后各参考系的表现。说明同一位置为何可以使用不同坐标表达,并将界面坐标名称对应到场景中的实际参考对象。通过方向标记与截图形成坐标关系说明。
能力标签
工业机器人坐标系、工业机器人运动控制原理、示教器操作、机器人示教器参数配置、数字素养、质量意识、工业机器人操作员
关联资源
未关联
03

分步操作与即时反馈

2 学时
任务说明
围绕相同的目标方向,分别选择基坐标、工具坐标和工件坐标完成虚拟微动对照练习。每次操作前标出预期方向,操作后记录位置变化与姿态变化,比较参考系改变对结果的影响。能够依据任务目标解释坐标选择,而不是只记忆按键与机器人动作的对应关系。
能力标签
工业机器人坐标系、工业机器人运动控制原理、机器人手动操作与关节运动控制、示教器操作、规范操作习惯、质量意识、工业机器人操作员
关联资源
未关联
04

异常处置与恢复

2 学时
任务说明
针对方向反转、工具姿态不符和参考系选错等教学情境,结合坐标标识与位置反馈定位差异来源。区分观察视角、坐标原点、轴方向和运动方式对判断的影响,恢复到已确认的场景条件后重新验证。用前后对照记录证明判断得到修正。
能力标签
工业机器人坐标系、工业机器人精度指标、机器人手动操作与关节运动控制、机器人示教器参数配置、质量意识、数字素养、工业机器人操作员
关联资源
未关联
05

结果评价与复盘

2 学时
任务说明
汇总不同坐标系下的方向预测、微动响应和偏差记录,解释参考对象与机器人姿态之间的关系。选择一个适合基坐标操作和一个适合工具坐标操作的情境,说明选择理由。形成坐标辨识表和错误案例复盘,为后续工具标定及轨迹示教提供依据。
能力标签
工业机器人坐标系、工业机器人运动控制原理、机器人手动操作与关节运动控制、技术文档编制、数字素养、质量意识、工业机器人操作员
关联资源
未关联