项目概况
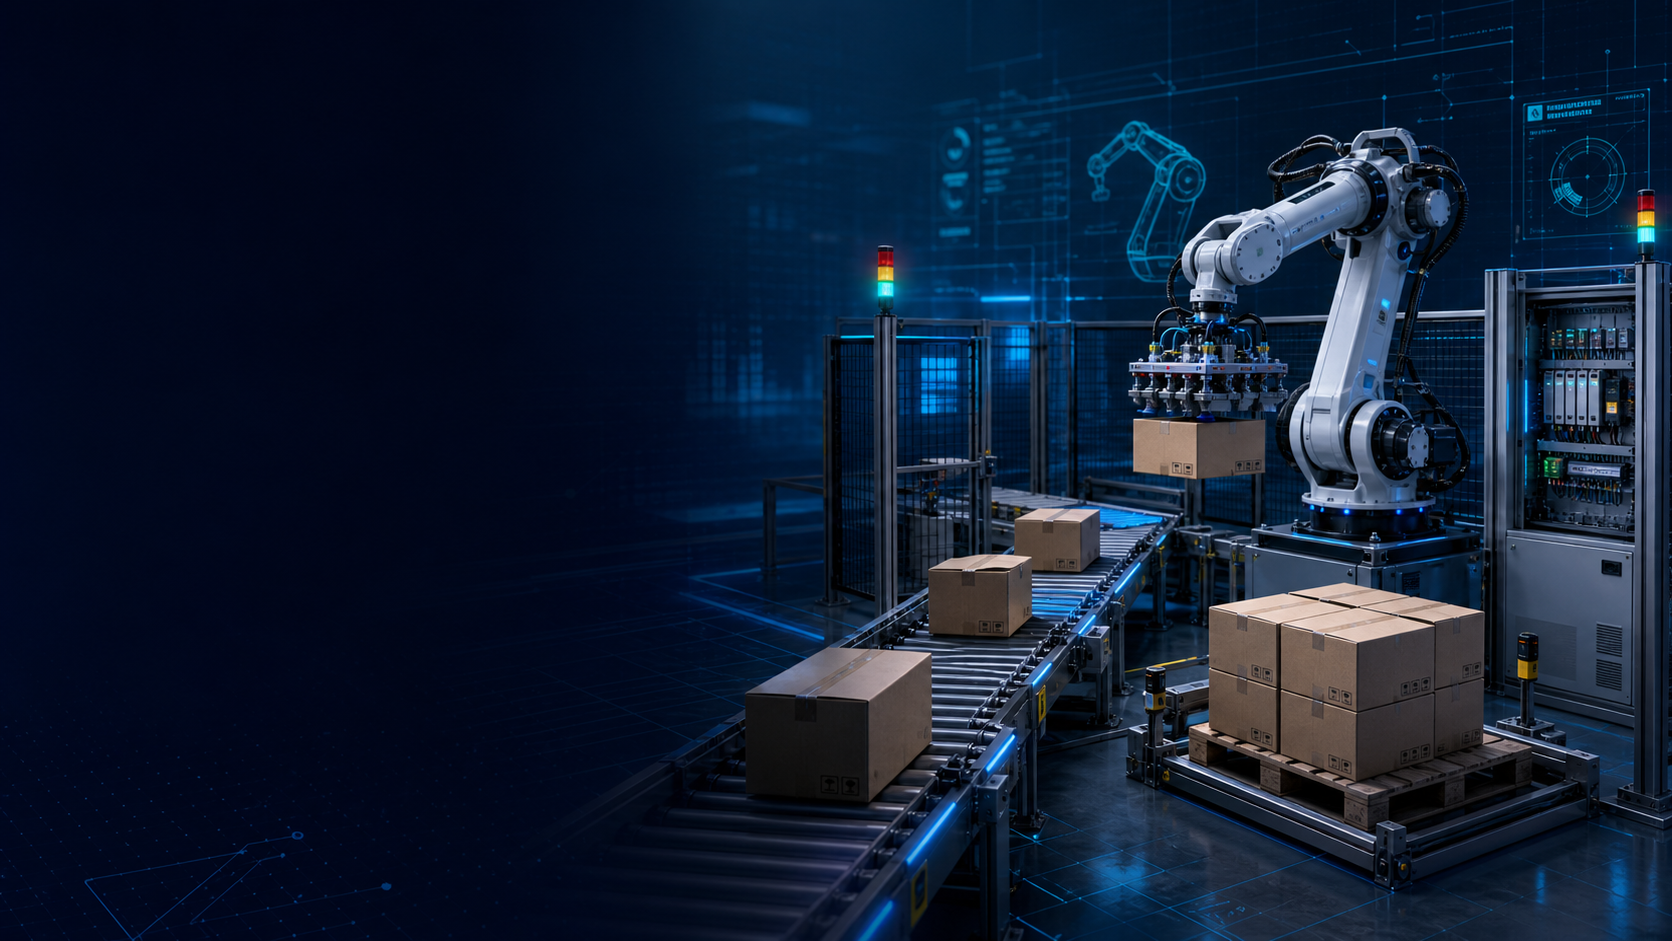
本项目以虚拟搬运工作站为对象,围绕机器人、夹具、输送设备与PLC之间的协同关系开展综合调试。学生从工件流转过程出发,识别设备职责、夹持状态、到位信号与动作许可条件,建立搬运循环的控制顺序。训练重点是验证正常循环与典型异常情形,分析等待、超时或状态不一致的原因,并比较调整前后的运行结果,形成完整的协同控制认识。
本项目以虚拟搬运工作站为对象,围绕机器人、夹具、输送设备与PLC之间的协同关系开展综合调试。学生从工件流转过程出发,识别设备职责、夹持状态、到位信号与动作许可条件,建立搬运循环的控制顺序。训练重点是验证正常循环与典型异常情形,分析等待、超时或状态不一致的原因,并比较调整前后的运行结果,形成完整的协同控制认识。
本项目以虚拟搬运工作站为对象,围绕机器人、夹具、输送设备与PLC之间的协同关系开展综合调试。学生从工件流转过程出发,识别设备职责、夹持状态、到位信号与动作许可条件,建立搬运循环的控制顺序。训练重点是验证正常循环与典型异常情形,分析等待、超时或状态不一致的原因,并比较调整前后的运行结果,形成完整的协同控制认识。