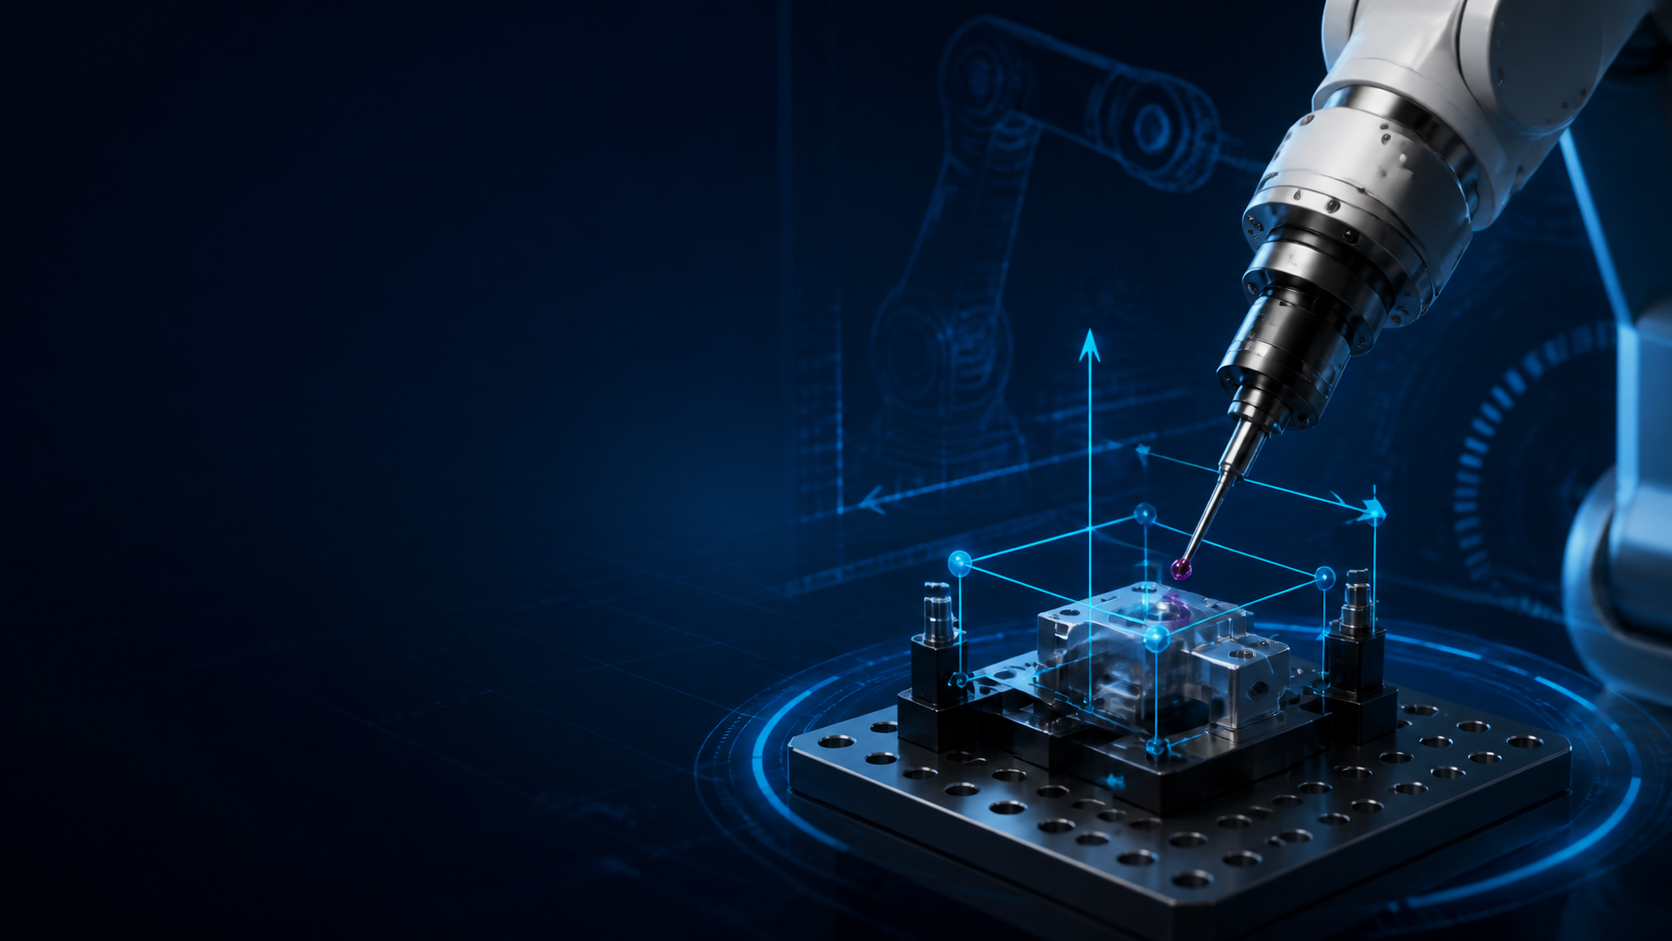
TCP、工件坐标与有效载荷标定实训封面

TCP、工件坐标与有效载荷标定

本项目在虚拟标定场景中学习工具中心点、工件坐标与有效载荷数据的作用及相互关系。学生依据场景资料辨识工具、工件和参考点,比较不同坐标或载荷配置对位置表达与运动验证的影响,按照所用系统的教学流程完成参数录入与结果检查。训练重点是说明参考条件、参数来源和验证依据,辨识单位、姿态、参考系或记录错误,形成标定数据可追溯、配置变更可复核的学习习惯。
← 返回实训列表

项目概况

本项目在虚拟标定场景中学习工具中心点、工件坐标与有效载荷数据的作用及相互关系。学生依据场景资料辨识工具、工件和参考点,比较不同坐标或载荷配置对位置表达与运动验证的影响,按照所用系统的教学流程完成参数录入与结果检查。训练重点是说明参考条件、参数来源和验证依据,辨识单位、姿态、参考系或记录错误,形成标定数据可追溯、配置变更可复核的学习习惯。

项目分类虚仿实训
适用课程工业机器人工作站与应用技术、机械基础、工业机器人现场编程
建议学时10 学时
项目任务5
虚仿应用待关联
项目状态已发布
最近更新2026/9/11

能力与岗位

知识点
工业机器人坐标系工业机器人负载计算工业机器人精度指标
技能点
机器人安全检查与开机流程技术文档编制工具坐标系标定工件坐标系标定机器人负载测试与验证
素养点
规范操作习惯工程责任意识数字素养质量意识
岗位
工业机器人操作员
01

安全确认与任务导入

2 学时
任务说明
阅读虚拟标定任务中的工具、工件及载荷资料,确认坐标数据的来源、单位和适用对象。区分工具中心点标定、工件参考系建立与载荷配置的任务目标,检查场景初始条件及参数修改权限。说明哪些数据需要从资料获得、哪些结果需要通过场景验证,避免凭经验猜填参数。
能力标签
工业机器人坐标系、工业机器人负载计算、机器人安全检查与开机流程、技术文档编制、规范操作习惯、工程责任意识、工业机器人操作员
关联资源
未关联
02

关键对象识别

2 学时
任务说明
识别工具中心点、工具姿态、工件参考点和载荷数据在系统中的配置位置,说明它们分别影响什么结果。比较工具坐标与工件坐标的表达对象,区分质量、重心等载荷资料与位置数据。能够将参数名称、资料来源和验证用途对应到同一份配置说明中。
能力标签
工业机器人坐标系、工业机器人负载计算、工业机器人精度指标、工具坐标系标定、工件坐标系标定、数字素养、质量意识、工业机器人操作员
关联资源
未关联
03

分步操作与即时反馈

2 学时
任务说明
按照所用虚拟系统的教学流程建立工具和工件参考数据,并依据已给定的载荷资料完成配置。记录参考条件、关键输入与验证位置,对比配置前后工具位置表达和运动表现。重点检查参数是否属于当前工具与工件,不能将某次标定结果无条件复制到其他对象。
能力标签
工业机器人坐标系、工业机器人负载计算、工具坐标系标定、工件坐标系标定、机器人负载测试与验证、规范操作习惯、质量意识、工业机器人操作员
关联资源
未关联
04

异常处置与恢复

2 学时
任务说明
分析参考系选错、单位不一致、工具姿态错误及载荷对象不匹配等虚拟案例,辨识其在位置或运动验证中的表现。使用原始资料与配置记录逐项对照,说明误差来源及需要重新确认的数据。修订后在相同条件下复核,区分数据修改和验证条件变化造成的结果差异。
能力标签
工业机器人坐标系、工业机器人负载计算、工业机器人精度指标、工具坐标系标定、工件坐标系标定、机器人负载测试与验证、质量意识、工程责任意识、工业机器人操作员
关联资源
未关联
05

结果评价与复盘

2 学时
任务说明
整理工具坐标、工件坐标及载荷配置的参数表,注明对象、资料版本和验证条件。对照目标位置或参考结果说明误差表现、修订过程及结论的适用范围。形成标定记录与复核说明,明确哪些变化会导致原有配置需要重新检查。
能力标签
工业机器人坐标系、工业机器人精度指标、工具坐标系标定、工件坐标系标定、技术文档编制、质量意识、数字素养、工业机器人操作员
关联资源
未关联