项目概况
本项目面向初次接触工业机器人示教操作的学生,以虚拟示教器和机器人状态反馈为学习对象。训练内容包括界面区域识别、运行模式辨识、使能状态确认、运动参考系选择及手动微动观察。学生在给定场景中比较操作指令与机器人响应,记录不同模式和坐标选择对运动的影响,辨识无法运动、方向不符等现象的可能原因。项目强调先判断状态再执行操作,形成规范的示教器使用与空间观察习惯。
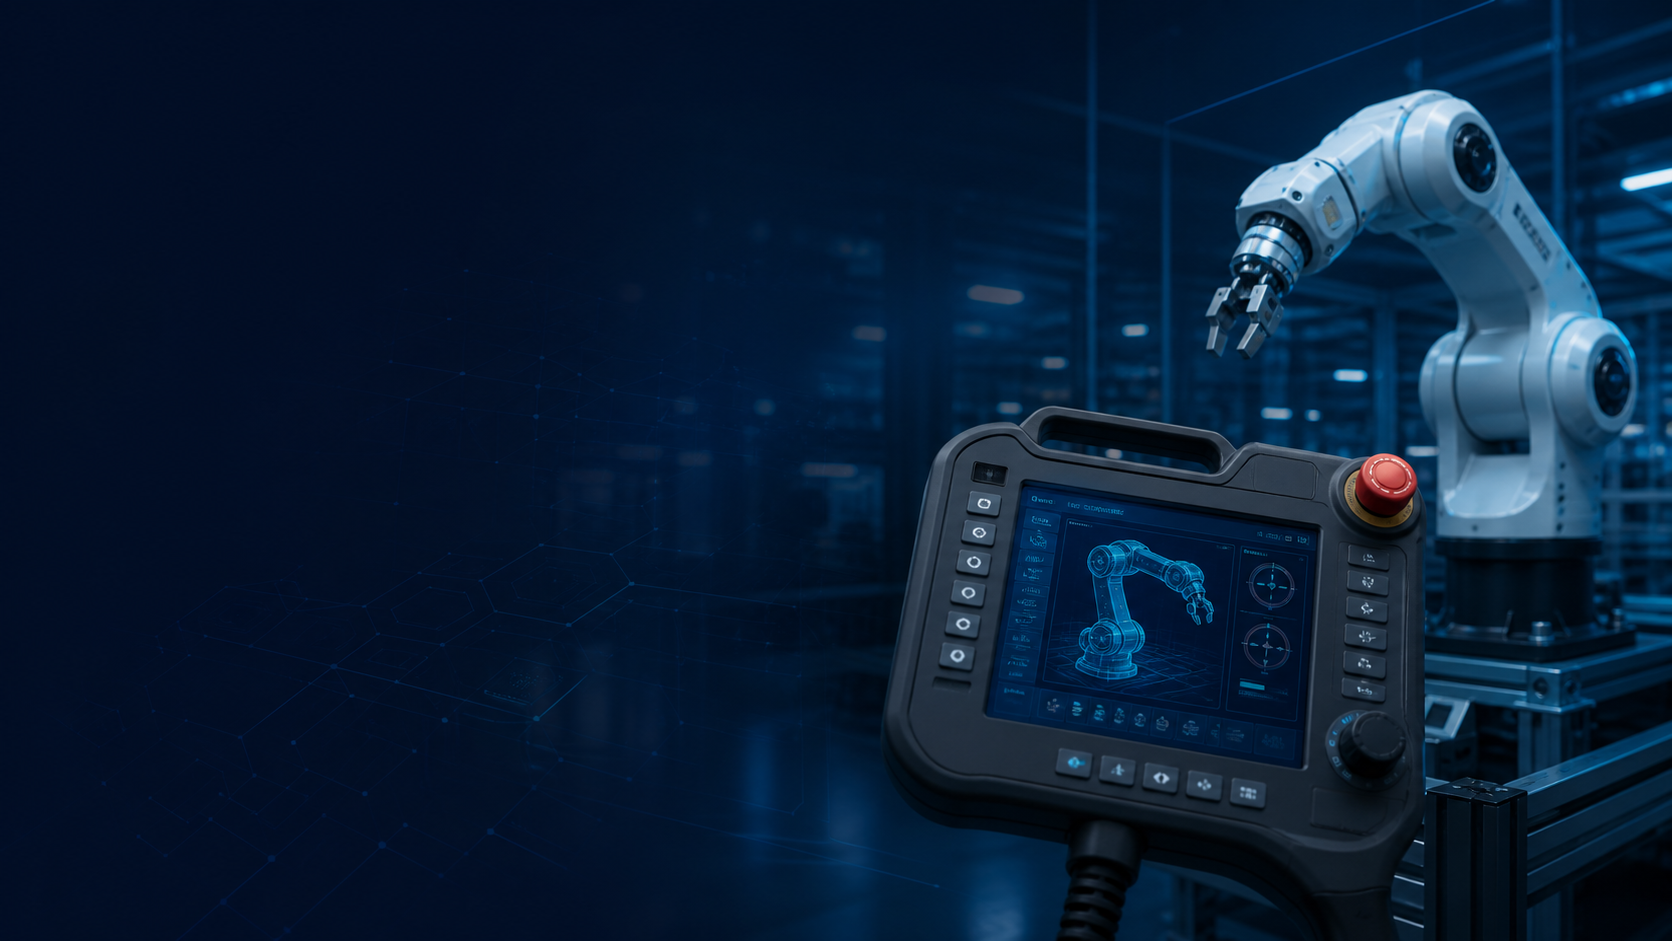
本项目面向初次接触工业机器人示教操作的学生,以虚拟示教器和机器人状态反馈为学习对象。训练内容包括界面区域识别、运行模式辨识、使能状态确认、运动参考系选择及手动微动观察。学生在给定场景中比较操作指令与机器人响应,记录不同模式和坐标选择对运动的影响,辨识无法运动、方向不符等现象的可能原因。项目强调先判断状态再执行操作,形成规范的示教器使用与空间观察习惯。
本项目面向初次接触工业机器人示教操作的学生,以虚拟示教器和机器人状态反馈为学习对象。训练内容包括界面区域识别、运行模式辨识、使能状态确认、运动参考系选择及手动微动观察。学生在给定场景中比较操作指令与机器人响应,记录不同模式和坐标选择对运动的影响,辨识无法运动、方向不符等现象的可能原因。项目强调先判断状态再执行操作,形成规范的示教器使用与空间观察习惯。