课程简介
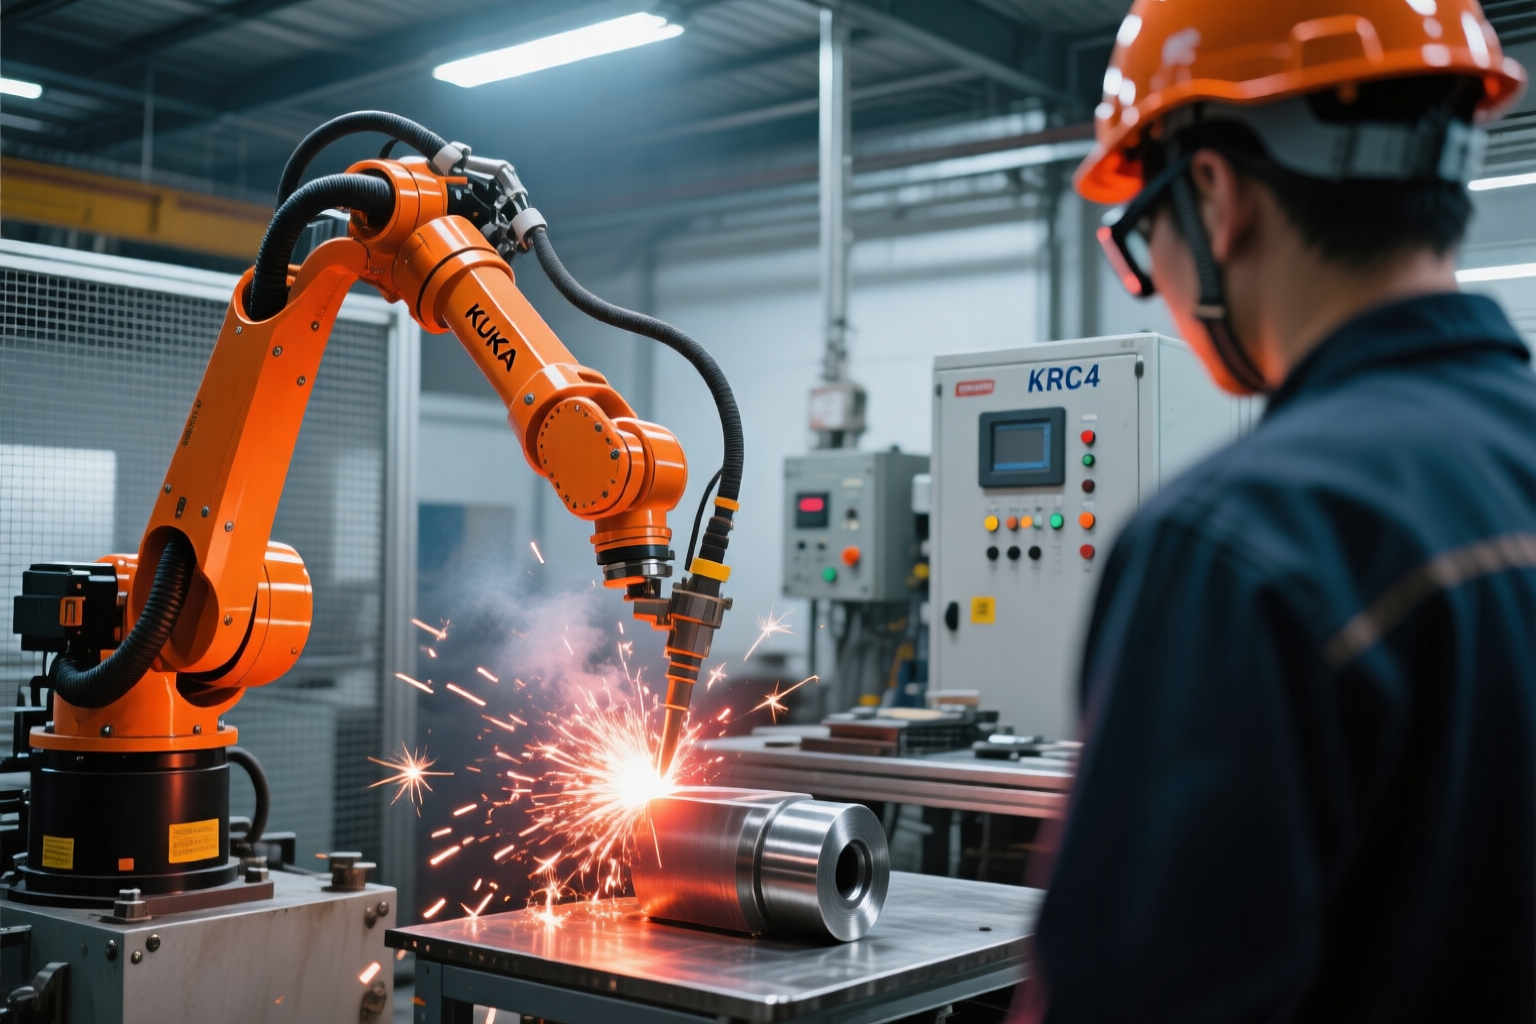
本课程以KUKA焊接、ABB打磨与ABB雕刻工作站为典型载体,采用项目任务式教学组织系统认知、工艺分析、机器人编程与离线仿真。内容覆盖本体与外围设备组成、工具和工件坐标、运动与I/O指令、程序结构及作业验证。学生在教材案例与虚拟训练中建立工艺要求、程序轨迹和质量检查之间的联系,形成工作站方案、调试记录和成果评价报告。
本课程以KUKA焊接、ABB打磨与ABB雕刻工作站为典型载体,采用项目任务式教学组织系统认知、工艺分析、机器人编程与离线仿真。内容覆盖本体与外围设备组成、工具和工件坐标、运动与I/O指令、程序结构及作业验证。学生在教材案例与虚拟训练中建立工艺要求、程序轨迹和质量检查之间的联系,形成工作站方案、调试记录和成果评价报告。
本课程以KUKA焊接、ABB打磨与ABB雕刻工作站为典型载体,采用项目任务式教学组织系统认知、工艺分析、机器人编程与离线仿真。内容覆盖本体与外围设备组成、工具和工件坐标、运动与I/O指令、程序结构及作业验证。学生在教材案例与虚拟训练中建立工艺要求、程序轨迹和质量检查之间的联系,形成工作站方案、调试记录和成果评价报告。
明确完成课程学习后应具备的综合实践能力。
明确学完本课程应掌握的知识、技能与职业素养。
围绕“项目一 课程导入”,学习阅读课程导学。通过课堂完成课程任务说明,说明关键概念、任务步骤与验证条件;结合图样、程序或过程记录检查结果,能够解释差异并提出有依据的改进建议。
围绕“焊接工作站工艺与轨迹编程”,学习直线与圆弧轨迹、焊接外围设备与程序结构。通过编制焊接轨迹仿真方案与工艺检查记录,说明关键概念、任务步骤与验证条件;结合图样、程序或过程记录检查结果,能够解释差异并提出有依据的改进建议。
围绕“打磨工作站离线规划与验证”,学习打磨工具、工件坐标、离线轨迹与碰撞检查。通过打磨工作站虚拟验证与结果分析,说明关键概念、任务步骤与验证条件;结合图样、程序或过程记录检查结果,能够解释差异并提出有依据的改进建议。
围绕“雕刻工作站编程与综合评价”,学习雕刻路径、速度参数、程序组织与质量评价。通过提交雕刻工作站程序方案及综合评价报告,说明关键概念、任务步骤与验证条件;结合图样、程序或过程记录检查结果,能够解释差异并提出有依据的改进建议。
用于课程知识学习、章节阅读和内容检索。
用于项目训练、任务实施和实践成果验证。
本项目以机器人示教与基础程序调试为主线,围绕示教器界面、运行状态、坐标选择、点位记录及运动程序组织开展训练。学生根据给定的取放任务,梳理起点、接近点、作业点与返回路径之间的关系,检查程序指令、信号条件和实际运动表现是否一致。训练结合当前配置的教学环境进行分步验证,重点培养规范操作、问题定位与程序说明能力,为后续工作站联调建立基础。
查看详情 →实训 · 虚仿实训TCP、工件坐标与有效载荷标定本项目在虚拟标定场景中学习工具中心点、工件坐标与有效载荷数据的作用及相互关系。学生依据场景资料辨识工具、工件和参考点,比较不同坐标或载荷配置对位置表达与运动验证的影响,按照所用系统的教学流程完成参数录入与结果检查。训练重点是说明参考条件、参数来源和验证依据,辨识单位、姿态、参考系或记录错误,形成标定数据可追溯、配置变更可复核的学习习惯。
查看详情 →实训 · 虚仿实训RAPID运动轨迹编程本项目以RAPID运动程序的轨迹表达与验证为核心,训练学生将作业路径转化为有序的运动指令。学生结合虚拟工件与工具条件,辨识关节、直线和圆弧运动的应用情境,比较速度、转弯区及目标点设置对路径形态的影响。通过分段观察与完整轨迹验证,发现工艺点偏离、姿态变化或路径干涉等问题,并记录修改依据,建立从工艺要求、程序表达到运动结果的对应关系。
查看详情 →实训 · 虚仿实训工业机器人离线编程与仿真本项目围绕机器人工作站离线工程文件的建立与验证,组织设备模型导入、工具工件配置、轨迹规划和程序仿真。学生根据给定工艺任务分析工作空间、作业顺序与路径约束,检查模型、坐标和控制器配置之间的一致性。通过可达性、干涉及运动连续性检查定位方案问题,比较轨迹调整对运行效果的影响,并说明仿真结论的适用条件和现场验证要点,培养可复核的离线编程能力。
查看详情 →实训 · 虚仿实训工业机器人打磨工作站虚拟仿真实训本项目围绕离线编程打磨典型铸铁件表面毛刺与精修表面的全过程,构建了一个高度仿真的打磨工业机器人工作站虚拟环境。学生将从工作站系统认知、工具与工件坐标标定、离线轨迹规划、程序编写与仿真优化,到最终在虚拟工作站中自动运行打磨程序,完成一个典型工业任务的全流程仿真实训。项目旨在培养学生的机器人工作站基础操作、核心工艺参数理解、离线编程能力以及虚拟调试与优化技能,同时提升其在虚拟环境中分析和解决实际打磨工艺问题的能力。
查看详情 →汇聚课程相关知识,助力理解、巩固与拓展学习。
建立进入本课程所需的基础知识与技能。
本课程围绕工业机器人现场作业流程,组织示教器使用、坐标系建立、点位示教、运动程序与信号逻辑学习。以搬运与取放任务为载体,将程序编写、单步验证、试运行和结果记录连接起来,训练从工艺要求到可执行程序的转化能力。课程强调运行模式确认、工作空间检查与异常处置边界,为工作站应用、离线编程和系统联调奠定实践基础。
查看详情 →课程 · 专业核心可编程控制技术本课程以机器人工作站顺序控制与设备协同为主线,讲解PLC程序组织、输入输出处理、状态转换和通信握手。通过输送、夹持与机器人协同案例,建立需求、I/O清单、控制程序和测试记录之间的对应关系。学习过程采用仿真与教学设备验证,注重互锁、超时、故障复位及人机界面信息的一致性,为后续系统集成与虚拟调试提供控制基础。
查看详情 →课程 · 专业基础机械基础本课程以工业机器人本体、传动机构、安装支架和末端执行器为对象,讲解机械结构、常用材料、连接方式与传动原理。通过关节结构分析、夹具匹配和基础装调案例,理解负载、刚度、精度及磨损对设备运行的影响。课程注重图样与实物对应、装配关系检查和维护记录,帮助学生形成从机械结构解释运行现象的能力,为机器人集成与运维课程提供支撑。
查看详情 →连接课程核心能力与适配岗位。
课程核心能力可用于该岗位方向的基础学习与实践训练。
课程核心能力可用于该岗位方向的基础学习与实践训练。